电动执行机构样品试验阶段,输出转矩的准确测量是改进产品性能的关键——但在现场转矩测试中曾出现"最大控制转矩大于堵转转矩"的反常现象(理论上堵转转矩应为最大控制转矩的 1.3~1.8 倍)。本文针对这一现象溯源:一方面电动机运行的不对称性导致输出转矩波动,另一方面摩擦式加载机构不遵从胡克定律、快速加载接近堵转时转矩变化率急剧增大,根因是测试系统采样速率低、丢失了高频信号数据。论文提出采用高速传感器+高精度模数转换器(AD7731,采样率 6400Hz)进行实时采样、配合三点滚动牛顿插值算法优化数据,试验实测采样精度达 2.5‰,满足电动执行机构动态转矩测量要求。本文为学术论文整理,公式与试验数据均按原文迁录。
动态转矩应按随机过程的数据处理理论分析,常用幅度概率函数与幅度累计概率函数在幅值域表征其统计特征,可得以下特征参数:
A、动态转矩 T(t) 瞬时值在 (T,T+ΔT) 区间内的概率精确性,表示转矩在某一幅值范围内所占有能量的百分比;
B、动态转矩 T 值小于某一给定值 T₁ 时的概率精确值;
C、平均值和方均值、方差与标准差。
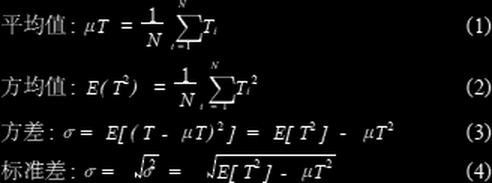
统计特征参数定义(式 1~4)
转矩测量原理:弹性直圆杆扭转后,横截面半径保持直线,截面上各点剪应变与距圆心距离成正比;由胡克定律,剪应力亦与径向距离成正比。设半径 r 处剪应力为 τ,则距轴心 v 处的剪应力、微面积 da 上的剪应力及其对轴心的转矩均可按材料力学公式推出,横截面总转矩为各微元转矩之积分。
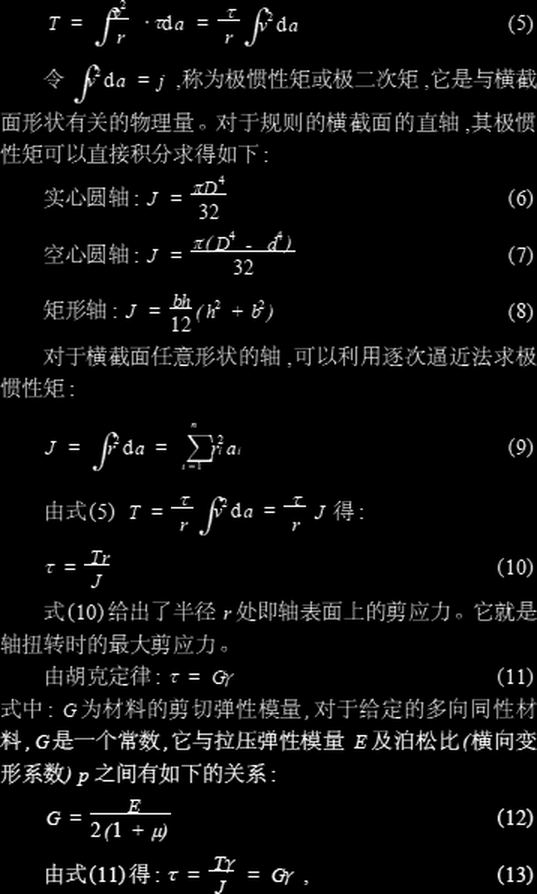
极惯性矩计算与剪应力公式(式 5~13):实心圆轴、空心圆轴、矩形轴
由式(14)可知,对给定的直轴,测转矩须知剪应变力 τ——但剪应变力很难直接测试。目前转矩测量均采取测量轴表面与轴线成 45° 方向的应变值来求取传递转矩:由材料力学,轴表面纯剪应力状态相当于与轴线成 45° 和 135° 方向上的拉应力 σ 与等值压应力 -σ 所形成的应力状态。
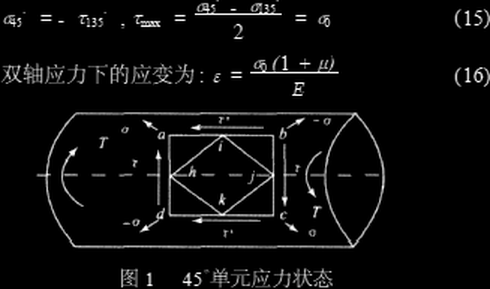
图 1:轴表面纯剪应力状态(a)横截面轴测图(b)应变单元
单元正方形的变形如图 2 所示:对角线 AB 变为 AB′,增量为 AB′-AB,据此可导出 45° 方向应变值与转矩的关系式。
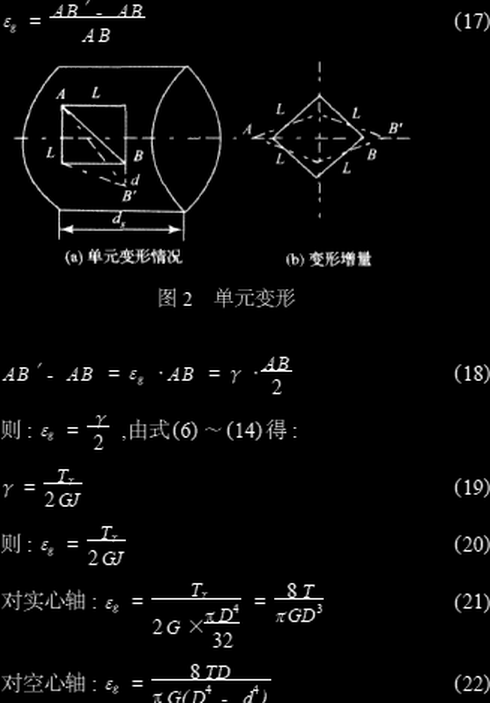
图 2:单元变形与式 14~22(应变值 εg 与转矩 T 的关系:实心轴 T=πD³εg/16,空心轴按内外径计算)
式中 T 为转矩(N·m),D 为圆轴外径(mm),d 为圆轴内径(mm),G 为材料剪切模量(常数),εg 为与轴线成 45° 方向上的应变值。
现场测试采用 BLR-1 型电阻应变拉压式传感器将力矩信号转变为电压信号:被测力通过连接螺纹直接作用在粘贴电阻应变计的应变筒上,应变筒受拉时轴向拉伸应变计阻值增加、径向收缩应变计阻值减小,符合上述测试原理。
当加载机构加载至接近堵转时,急剧增大的力矩使传感器输出信号变化率突增——若模数转换器采样速率低于信号变化率,系统将无法采集到力矩信号的实时值。这正是前述异常现象的根因。为此选用采样速率可达 6400Hz 的 AD7731 高速模数转换芯片:通过 12 个片内寄存器经串行接口控制全部功能;外部基准源采用 2.5V 低温漂 REF192;信号输入端设计信号保持电路,数模转换后经 74HC14 与光耦滤波、隔离。AD7731 差分输入具备出色的共模抑制能力,模拟/数字供电相互独立,数字滤波器可有效滤除电源宽带噪声,片内 PGA 支持 20mV~1.28V 模拟输入范围,可直接处理传感器信号,非常适合低带通、高分辨率数据采集系统。
实时采样并在液晶屏显示时,转换后原始数据后 8 位幅度变化较大,因此读到原始数据后先去掉 24 位数据中的低 8 位,只取高 16 位做插值运算以提高处理速度。为增强准确性,采用构造插值函数逼近真实值而非简单线性插值。常用算法有拉格朗日插值、牛顿插值和埃尔米特插值,其中牛顿插值公式是递推公式——每增加一个节点只需多算一行,实用上较为方便。
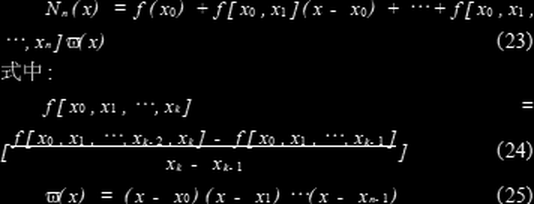
牛顿插值公式
插值函数次数与节点个数相关:两个节点为线性插值,三个点为抛物插值;每新增一点次数增高、函数波动加大出现多余拐点,且数据误差引起的高阶差分传播惊人。因此实际采用三点滚动牛顿插值算法——一种变形的分段插值算法,在计算量增加不大的情况下显著提高精度。
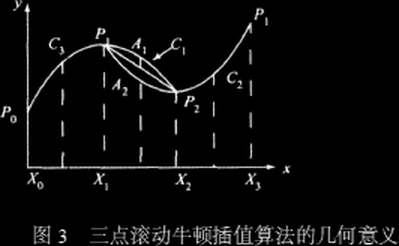
图 3:三点滚动牛顿插值算法的几何意义(P0~P3 为采样数据点,C0~C2 为插值节点)
P0~P3 为给定采样数据点,C0~C2 为所求插值节点:P0、P1 之间插值时由 Pn、P1、P2 三点构造牛顿插值函数确定 C0;P2、P3 之间由 P1、P2、P3 构造函数确定 C2;中间点由两个函数求 A1、A2 后取中间值确定 C1。采样数据(开度(时间)、转矩)记为 (T(i),U1(i)),i=0…N-1,插值运算后换算为十进制数在液晶屏显示。程序中设置校验环节:力矩标定完成后返回校验界面数值校验,允许 1~5 N·m 的人为误差,误差范围内即认为采样值准确。
高速高精度 A/D 转换器数据低位易受干扰。为测试采样精度,分别对原始数据与插值运算后数据的低位变化幅度进行试验:利用拉(压)力传感器电桥原理,以 1.5V 电池+两个高精度电位器(各串高精度电阻)构成信号发生电路,为采样电路提供 0~20mV 模拟电压信号,电源负极与采样电路共地。
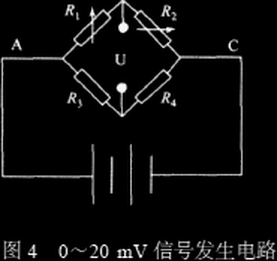
图 4:0~20mV 信号发生电路
改变可变电阻阻值产生 0~20mV 模拟信号,对应不同输入值记录采样原始值与插值运算后值的变化幅度:将测得值最大值减最小值除以量程,得出采样电路信号采样精度为 2.5‰——已能较好满足电动执行机构动态转矩测量需要。
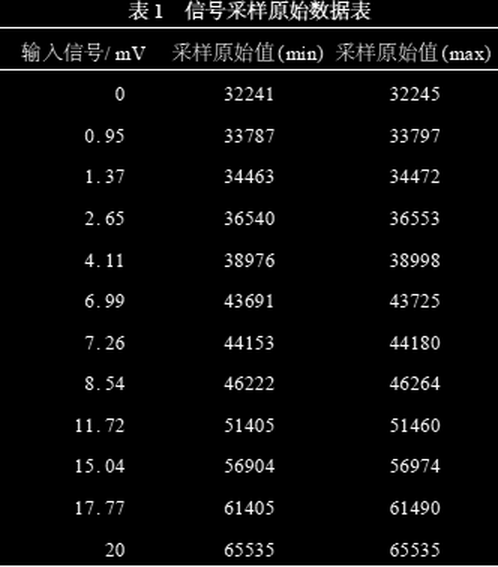
表 1:试验信号采样电路的采样原始数据
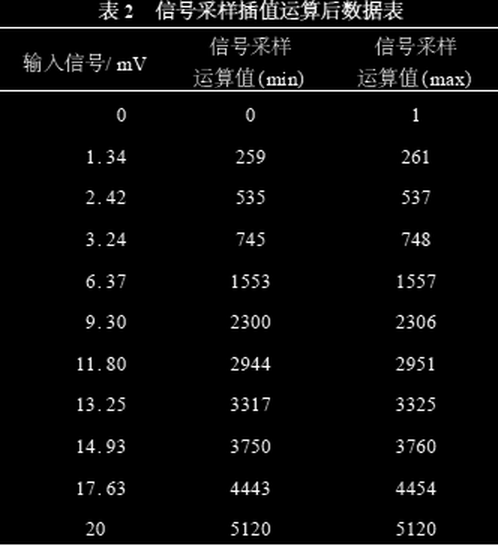
表 2:插值运算后的数据
实际动态转矩测量精度采用高精度力矩标定仪器对测试系统下位机进行力矩标定:假设拉(压)力传感器线性度理想,在顺时针和逆时针方向分别标定 5 个点,其余点线性插值算出;标定后进行校验,不同型号传感器允许不同标定误差。试验同时验证了传感器输出并非完全线性——标定点越多精度越高,应尽可能在系统资源许可条件下多标定基准点,可通过查表法得到力矩值。
标定完毕后对电动执行机构动态转矩进行实测,表 3 为转矩重复偏差数据(与传感器线性度、标定准确度、加载曲线及执行机构本身转矩重复精度均相关)。对不同型号执行机构的多次测试证明:测试系统精度稳定,达到电动执行机构转矩测试精度要求。
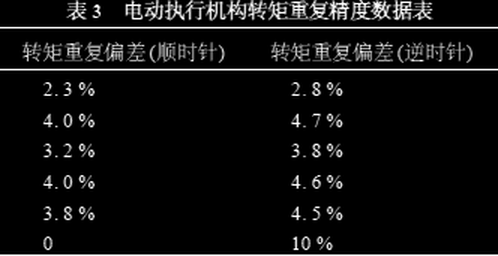
表 3:测试系统下位机实测电动执行机构转矩重复偏差数据
模拟加载机构、传感器、人为等因素引起电动执行机构动态转矩的非线性变化,对测试速度与精度提出较高要求。采用高速传感器与高精度模数转换器实时采样、三点滚动牛顿插值优化数据的方法,经实际运用证明满足动态转矩测试精度要求、提高了准确性,为电动执行机构质量检测提供了可靠保证。
王恒海.基于LabVIEW的温度测控系统设计[J].仪表技术与传感器,2007(4).
张金龙,刘京南,钱俊波,等.超精密角位移测量与控制技术研究[J].仪器仪表学报,2006,27(12).
吴义华,杨俊峰,邓美彩.几种利用ADC采样测量时钟抖动方法的比较[J].电子测量与仪器学报,2007,21(2).
高长银,李明,赵辉,等.新型压电扭矩传感器动态特性研究[J].仪器仪表学报,2006,27(8).
何平,潘国峰,孙以材,等.压力传感器温度漂移补偿的RBF网络模型[J].仪器仪表学报,2008,29(3).
李坤,冯建华,李素君,等.一种A/D转换器静态参数的低成本测试方法[J].仪器仪表学报,2006,27(12).
刘大伟,鲁昌华.数模混合电路故障诊断方法的现状[J].国外电子测量技术,2007,26(11).
PIELORZA. Vibration problems in selected torsional mechanical systems[J]. Meccanica,2003,38.
本文为学术论文整理(原文刊于中国调节阀网论文库),公式与试验数据按原文迁录(公式图深底反相处理)。需要电动执行机构选型与供货?欢迎提交询价。