这篇设计论文给出了一条“DSP+变频”的智能电动执行机构技术路线:控制核心用 TI TMS320F2812,电机用三相异步电动机配 SVM-DTC(空间矢量调制-直接转矩控制)变频器,功率级用智能功率模块 IPM,通信走 eCAN(CAN2.0B),软件跑在 MMB 微型消息总线的实时多任务架构上并支持现场组态。其最有工程味的三个点:①智能校准只需在阀门实际全开/全关位置各按一次键;②SVM-DTC 让执行器“偏差越大转得越快、越接近平衡点越慢”,显著提高微调作用与定位精度;③掉电保护靠参数周期写入 EEPROM 把数据不一致窗口压到最小。本文为 2011 年发表的学术设计论文(构想与算法层面,非实测产品数据),整理转载以呈现智能执行机构控制架构的一种实现思路。
系统由驱动控制器、三相异步电机和机械传动执行机构三部分组成:控制器以 TMS320F2812 为微控制器;电机采用三相异步电动机,由 SVM-DTC 控制算法的交流变频器驱动,精确控制电机运行并输出适当转矩;电源逆变电路采用 IPM 智能功率模块。整体结构如图 1。
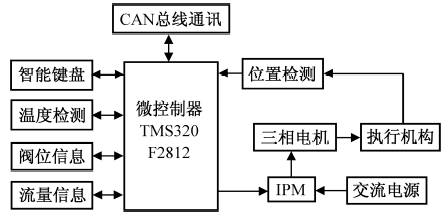
图 1 电动执行器的系统结构(图源:调节阀网论文库,2011-04)
| 模块 | 方案(论文设计) |
|---|---|
| 控制器核心 | TI TMS320F2812,32 位定点 DSP,RISC+微控制器结构,自带 eCAN 模块 |
| 电机与驱动 | 三相异步电动机+SVM-DTC(空间矢量调制-直接转矩控制)交流变频器 |
| 功率逆变 | 智能功率模块 IPM:功率开关与驱动电路集成,内置过压/欠压/过流/过热故障监测并送 DSP 处理 |
| 通信 | eCAN 控制器,完全兼容 CAN2.0B,抗干扰环境串行通信,与上位机/现场仪表实时通信 |
| 软件体系 | MMB 微型消息总线分布式现场总线控制系统+实时多任务操作系统+构件库+在线组态(MMBIDE 集成开发环境,经 OPC 服务器下载组态) |
| 人机与传感 | 液晶实时显示开度/工况/故障;红外遥控;组态控制;阀位与机量信息采集 |
选型理由:32 位定点 DSP 带精简指令集(RISC)与微控制器结构,高性能低功耗,可实现现场数据采集、分析计算与控制显示;软件集成实时多任务操作系统、实时监控软件、任务级组态软件与实时数据库,支持在线组态,适合工业现场控制与总线系统。通信方面利用片内 eCAN 模块(TI TMS470 系列 HECC 高端 CAN 控制器发展而来),完全兼容 CAN2.0B 并可在干扰环境使用,保证执行器与上位机/现场设备实时通信的可靠性。
| 保护/可靠性功能 | 机制 |
|---|---|
| 过压、过流、过力矩 | DSP 连续监视电机电流电压并计算力矩,越限即切断电机电源并报警 |
| 电机过热 | 绕组温度传感器连续检测,温度报警与过热保护 |
| 阀门卡住防烧机 | 一定时间内不动作,控制器切断电源并报警 |
| 紧急位姿(ESD 响应) | 控制信号断路等紧急情况下,按预先设定的紧急速度运行到用户选定位置:全开/全关/保位 |
| 掉电保护 | 运行参数周期性写入 EEPROM,掉电后数据不一致的时间间隔极小 |
| 智能校准 | 在阀门实际全开、全关位置各按一次键即可完成校准 |
MMB(微型消息总线)是基于 CAN 开发的分布式现场总线控制系统:把软件构件技术引入实时嵌入式系统,用户按需求挑选构件灵活裁剪系统;配套 MMBIDE 集成开发环境承担组态编辑、编译、下载与调试,经 INVA 虚拟机编译成智能仪表可识别的机器代码后经 OPC 服务器下载。程序按模块化思想分为通信、控制、管理三部分:通信任务采用事件状态轮询+CAN 中断结合,正常数据按上位机请求打包回传,故障数据则不等请求立即上报;管理任务覆盖 LCD 显示、方式管理、报警指示、按键扫描、掉电保护、中断服务与自诊断,程序组态原理如图 2。
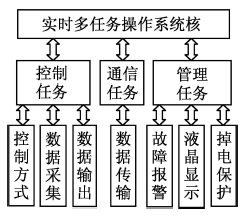
图 2 程序组态原理图(图源:调节阀网论文库,2011-04)
驱动任务基于实验室自研 MMB 现场总线控制系统,以系统组态方法用 SVM-DTC 算法实现电机精确控制与柔性起停——有效减少起停对阀门的机械冲击,最大限度保护阀门(驱动任务组态流程见图 3)。控制任务将电机转矩、磁链、转速测量后经转矩/磁链比较器,用砰-砰控制输出开关信号控制逆变器开关状态,实现变频控制(控制任务组态流程见图 4)。调节过程中伺服电机速度随偏差自适应:输入信号与位置反馈偏差大时转速高于普通电动执行器以加速调节,偏差减小转速随之下降,越接近平衡点转得越慢,在平衡点附近一点点开合——大大提高微调作用和定位精度。
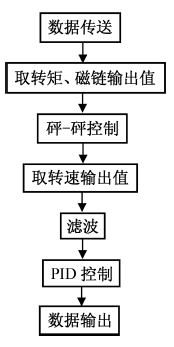
图 3 驱动任务组态流程图(图源:调节阀网论文库,2011-04)
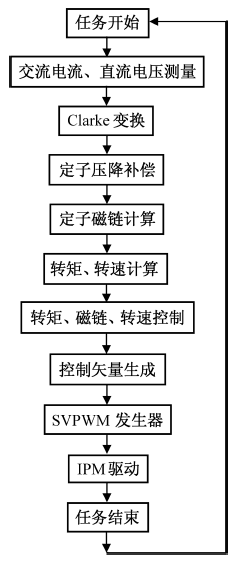
图 4 控制任务组态流程图(图源:调节阀网论文库,2011-04)
以 DSP 为控制核心的 CAN 总线智能电动执行器:简化硬件电路设计、提高运算速度;高智能化与高精度控制;现场总线通信使远程维护与管理成为可能;完善的自身保护与系统保护;智能自诊断帮助快速识别故障原因——具有广阔的应用前景与发展空间。
参考资料:王晓明《电动机的DSP控制》(北京航空航天大学出版社,2004);袁爱进《MMB软件体系结构》(大连三合仪表,2004)。
资料来源:本文整理自调节阀网论文库《浅议基于DSP的智能型电动执行器软硬件设计》(ocpv.net,2011-04 发布,图 1–4 取自原文);文为学术设计论文,数据与结论为作者构想,未含实测数据,实际产品以各厂商随机资料为准。
需要智能型电动执行机构的选型、调试或技术交流?欢迎提交询价。






