定位器的作用是使风门、挡板按照运行人员的意愿动作,使被调对象达到要求的范围,使设备达到安全运行。
菏泽电厂原设计使用 F40、F20 的风门挡板都是风、烟系统上的重要设备,如送风机入口冷风、暖风调节挡板,六个二次风调节挡板,炉底注入风调节挡板、磨煤机热风、冷风调节挡板、磨煤机旁路风调节挡板。这些设备运行状况的好坏,涉及到重大辅机的保护、跳闸问题,使机组降出力,严重时使锅炉燃烧不稳定,导致锅炉灭火,甚至毁坏设备。英巴公司对此问题也进行了表态,承认 F40、F20 定位器质量不可靠。通过了解聊城电厂 F40、F20 定位器使用情况,和我厂情况一样:故障率特别高,曾经给机组的安全稳定运行构成不同程度的威胁。聊城电厂已将 F40、F20 定位器全部更换成 ABB 定位器,效果有明显改善,风门、挡板控制的工况更加稳定,保证了机组的安全运行。因此为保证我厂机组的安全稳定高效运行,将 F40、F20 定位器改造成质量较可靠的双端控制输出气源 ABB 定位器。ABB 定位器在我厂的其它设备上已经长时间使用,工作稳定、故障率低、调节特性灵敏,深受电厂单位的青睐。
目前 #4 炉所用的 F40 和 F20 两种类型的 I/P 电气转换器经常出现堵塞、漏气、反馈信号不可靠、线性不好等缺陷,使风门、挡板无法按照运行人员的意愿动作,使风门、挡板失控,导致风门、挡板要么拒动、要么全开全关,使被调工况超出允许范围,直接威胁机组的安全运行。英巴公司对此问题表态,承认 F40、F20 定位器质量不可靠。为保证机组的安全稳定运行,将 F40 定位器改造成质量较可靠的双端输出气源 ABB 定位器。
将 F40 定位器改造成质量较可靠的 ABB 定位器,使风门、挡板按照运行人员的意愿动作,使被调对象达到要求的范围,使设备达到安全运行。F40 改造成 ABB 定位器只需加工 ABB 定位器与现气缸连接转换接头,再将 ABB 定位器通过转换接头安装在现气缸上,将气源管路配接牢固,和机务重新定位调试。
F40 型定位器是通过将微处理器技术与气动控制装置电气接口有机结合起来,最基本的型号为 2 线式仪器:一个工业标准的 20mA 信号既用作控制信号,又用作电子线路的电源,通过插接接头可进行连接,微处理器的采用使设置操作变得非常简单、迅速。自动初始化程序自动设置基本功能(如零位、范围、速度、灵敏度),所有操作只需要按按钮就可完成,如图 1 所示。
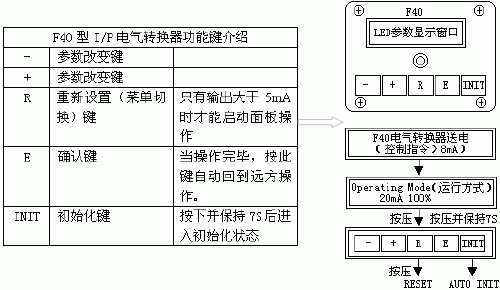
图 1 F40 操作面板及菜单切换
如果执行机构具有 60° 或 90° 或 180° 的行程,则定位器将自动将其范围设定为该行程。由于具有自动性能监视功能,因此即使在工艺条件变化很大时也能确保最佳性能。对于单作用或双作用执行机构,所用的常见功能均能够实现:分程操作、反作用操作等。有两种基本类型:一种为角行程定位器,另一种为直行程定位器,两者间的主要不同在于安装方法及机械行程,两种类型均可用于双作用及弹簧复位执行机构。标准反馈系统使输入信号与输出的位移量之间呈线性关系,而且还内置了可选的设置用于快速打开及等百分数设置;"用户自定义曲线"选项可在基本控制特性曲线的基础上实现 1000 种不同形式。利用内置的 5 按钮键盘及 LCD 显示器可方便进行复位及重新设置,基本功能及用户作出的设置均存储在可擦写编程只读存储器 EPROM 中,因此即使在信号失灵后原设置仍保持不变。
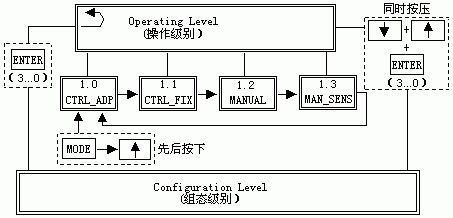
图 2 F40 型双输出执行机构
本定位器可将气动执行机构定位于全开与全关之间的任何一点,执行机构的位移与 4~20mA 的输入信号成正比,因此可对执行机构的位移进行精确的控制。执行机构的位移由反馈电位计监视,这些模拟信号被转换为数字信号,以使之能够被定位器主板上的微处理器所利用。在正常运行过程中,控制电路的比较器逻辑部分对这两个信号进行连续地比较:只要这两个信号相等就没有输出信号,执行机构保持在现有位置(即保持在"设定点"上);当这两个信号间出现差值时,定位器将向气动控制阀中的一个或另外一个发送一命令,使其向新的设定点移动;当达到新的设定点时,发送至气动控制阀中的信号终止,而执行机构停留在该位置上。如果输入的 mA 信号发生变化或执行机构的位置发生变化,则产生一个新命令并保持该命令,直到达到新的设定点为止。气动控制阀中装有一些电气控制元件,这些元件提供了高灵敏度的电/气动接口,这些接口决定了系统的精度。定位器向设定点移动的速度决定于它必须移动的距离:如果位置变化较大,则最初的移动速度较大;当离设定点较近时,气动装置的工作方式被切换为脉动方式,脉动方式逐步使执行机构的移动速度减小并最终停止于设定位置上——这种方式既可保证精确的最终位置,又不会引起过调。
初始化定位器时,只需接上 mA 信号,然后按初始化按钮 INIT,所有其他操作将由 F40 自动进行。在初始化过程中定位器进行一系列的操作周期,并对多种基本功能(如零位、范围、速度、灵敏度)进行电气设置。
将定位器安装到执行机构上并连接供气管路,接上 mA 信号并将它设定为 20mA,按"+"或"-"键显示 mA 输入信号值:如果 LCD 控制板显示 20mA 则进入第 4 步;如果显示的值不对,则检查 mA 信号及其连接方式是否正确。按 INIT 键,定位器将执行其初始化程序,首先按照下列方式确立其缺省设置值,然后确立其诊断设置值,程序进行过程中 LCD 将显示其状态。
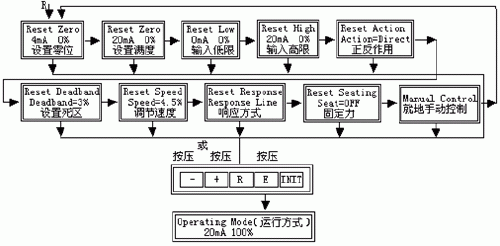
图 3 初始化自整定
执行机构开关数次,这样就以机械方式设定了电位计的指示位置;执行机构开关一次,这样就确定零位及范围的设置值;执行机构开关一次并停止于多个位置,这样就检查了一个行程所用的时间并相应地设定了调节速度的门槛值;将执行机构调节至中间位置并前后移动进行几个较短的行程,这样就使当前应用条件下的死区值得以最优化。
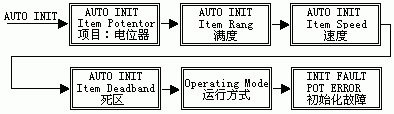
图 4 F40 参数
成功地完成上述步骤后,定位器切换至"运行模式"并处于准备就绪状态。此时可以断开 mA 信号,重新接上 mA 信号后无须再初始化就可直接使用。
原 F40 型定位器性能差、寿命短:内部橡胶密封圈老化,控制输出线性较差,气室内部普遍存在漏气、串气现象,且控制输出气孔较小极易堵塞,造成控制输出气源不稳定、执行机构动作不灵活,经常造成风门挡板失控,使被调工况超出允许范围,影响机组的安全运行。
拆除原来的 F40 定位器,加工 ABB 定位器与现气缸连接转换接头,ABB 定位器与转换接头装配,ABB 定位器安装到气缸上,重新进行管路配接、接线,ABB 定位器送电,机务定位风门挡板开度位置,单体调试,系统联调,最终调试达到工作要求。
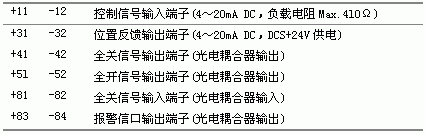
表 2 TZID-C 接线端子
TZID-C 型定位器核心是微控制处理器 CPU,所有程序的处理运算皆在此。输入信号及位置反馈经过 4000 步 12 位、20ms 采样的 A/D 转换器进行处理,从而保证了信号处理的精度及快速性。CPU 的供电直接取自输入信号。操作程序包括用于自动调整参数的自整定过程及自适应控制程序,用于精确定位的优化控制操作:通过带三位三通放大器的电气转换器驱动气动执行机构,从 CPU 发出的定位电信号比例地转换成气信号,成比例地调节 3/3 气动开关,气体从定位器输出至气动执行器及气体的排放均成比例地调节;当到达设定定位值时,3/3 气动开关锁定在中间状态。TZID-C 定位器配有的操作面板包括两排 LCD 显示器和 4 个按键,如图 5。
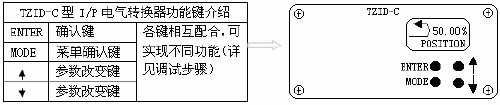
图 5 TZID-C 型 I/P 电气转换器功能键
操作键盘的优化设计适用于就地组态、调校及监测。同时,组态、操作及监测功能可以通过 HART 通讯协议与 PC 机连接,并由 TZID-C 内置通讯端口来完成;还可以通过 FSK-Modem 在 4~20mA 信号线的任意点接入进行通讯。采用模块化的设计,任何附加功能可以在基本模件的基础上随意扩展:只要插入相应的模件即可实现模拟及数字反馈功能,也可以选装限位开关(微动开关)及机械指示。
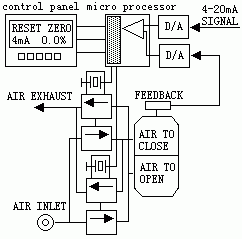
图 6 TZID-C 功能原理
接通气源,检查减压阀后压力是否符合执行器的铭牌参数要求(定位器的最大供气压力为 7BAR,但实际供气压力必须参考执行器所容许的最大气源压力);接通 4~20mA 输入信号(定位器的工作电源取自输入信口,由 DCS 二线制供电,不能将 24VDC 直接加至定位器,否则有可能损坏定位器电路)。
根据下列接线端子图以及设计要求进行相应的配线(一般只需 +11、-12、+31、-32):
检查位置反馈杆的安装角度(如定位器与执行器整体供货,则已经由执行器供货商安装调试完毕,只需作检查确认,该步并非必须):按住 MODE 键并同时点击 ↑ 或 ↓ 键直到操作模式代码 1.3 显示出来,松开 MODE 键,使用 ↑ 或 ↓ 键操作使执行器分别运行到两个终端位置,记录两终端角度。两个角度应符合下列推荐角度范围(最小角位移 20 度,无需严格对称):直行程应用范围在 -28°~+28° 之内,角行程应用范围在 -57°~+57° 之内,全行程角度应不小于 25°。
切换至参数配置菜单:参数配置共分 11 组,以 P1._、P2._…P11._(P 为 PARAMETER 首字母)表示,而每一组又分若干项——如 P1._ 分 P1.0、P1.1、…P1.4 共 5 项,P2._ 分 P2.0、P2.1、…P2.7 共 8 项。
有些项中又可分若干分项以供选择:如 P1.0 中可选择 LINEAR 用于直行程执行器、选择 ROTARY 用于角行程执行器;又如 P1.4 EXIT 中可选择 NV-SAVE(Non-Volatile save)存盘退出或 CANCEL 不存盘退出。有些项中只有数值以供调整:如分程调节中给定信号为 4~12mA,则 P2.0 中的数值应设为 4mA,而 P2.1 中的数值应设为 12mA;如给定信号为 12~20mA,则 P2.0 中的数值应设为 12mA,而 P2.1 中的数值应设为 20mA。
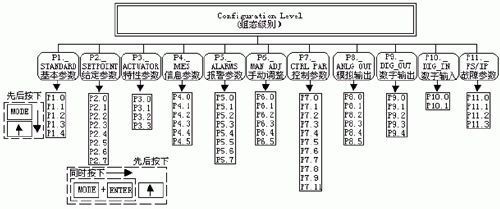
图 7 配置菜单
同时按住 ↑ 和 ↓ 键,点击 ENTER 键,等待 3 秒钟(计数器从 3 计数到 0),松开 ↑ 和 ↓ 键,程序自动进入 P1.0 配置菜单。再选择定位器安装形式为直行程或角行程。
角行程安装形式:定位器没有反馈杆,其反馈轴与执行器角位移输出轴同轴心,一般角位移为 90°;直行程安装形式:定位器必须通过反馈杆驱动定位器的转动轴,一般定位器的反馈杆角位移小于 60°,用于驱动直行程阀门气动执行器。
注意:进行自动调整之前,请确认实际安装形式是否与定位器菜单所选形式相符。因为自动调整过程中定位器对执行器行程终端的定义方法不同,且线性化校正数据库不同,可能导致较大的非线性误差。
启动自动调整程序(执行器或阀门安装于系统后最好通过此程序重新整定):按住 MODE 键,点击 ↑ 键一次或多次,直到显示出"P1.1",松开 MODE 键;按住 ENTER 键 3 秒直到计数器倒计数到 0,松开 ENTER 键,自动调整程序开始运行(显示器显示正在进行的程序语句号)。自动调整程序顺利结束后显示器显示"COMPLETE";在自动调整过程中如果遇到故障,程序将被迫终止并显示出故障代码,根据故障代码即可查出故障原因。也可以人为地强制中断自动调整程序。
如有必要,进入 P1.2 调整控制偏差带(或称死区),进入 P1.3 测试设定效果。
存储设定结果:按住 MODE 键,点击 ↑ 键一次或多次,直到显示出"P1.4",松开 MODE 键;用 ↑ 或 ↓ 键选择 NV-SAVE(若选择 CANCEL,此前所作修改将不予存储),按住 ENTER 键 3 秒直到计数器倒计数结束后松开,前面所进行的设定和自动调整中所测得的参数将存储在 EEPROM 中,定位器转换到先前所选择的运行级操作模式。
一般情况下选择 1.0 进行远方自动控制;只有在执行器实际行程非常小而执行器速度太快、控制发生振荡时选择 1.1 控制模式,但其控制精度较低。
操作模式中的 1.2 和 1.3 均可运用键盘开启或关闭执行器,但 1.2 专用于手操,而 1.3 专用于检测定位器反馈杆实际运行范围是否超出传感器的最大检测范围,以便校正反馈杆的连接,取得最佳的控制效果。
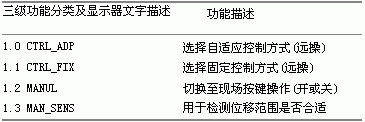
表 3 三级功能分类及显示器文字描述
(1)自适应控制模式:按住 MODE 键,点击 ↑ 键一次或多次,直到显示出"1.0 CTRL_ADP",松开 MODE 键,显示器显示阀位百分数如"50.0% POSITION"。
(2)固定控制模式:按住 MODE 键,点击 ↑ 键一次或多次,直到显示出"1.1 CTRL_FIX",松开 MODE 键,显示器显示阀位百分数如"50.0% POSITION"。
(3)在执行器的全行程范围内手动控制:按住 MODE 键,点击 ↑ 键一次或多次,直到显示出"1.2 MANUAL",松开 MODE 键,显示器显示阀位百分数如"50.0% POSITION"。再进行手动控制:先按住 ↑ 键再按住 + 键(始终按住 + 键),执行器将快速开启;先按住 ↓ 键再按住 + 键(始终按住 + 键),执行器将快速关闭。
(4)在定位器的检测范围内手动控制:按住 MODE 键,点击 ↑ 键 1 次或多次,直到显示出"1.3 MAN_SENS",松开 MODE 键,显示器显示反馈杆所处角度位置如"-15.0° SENS_POS"。使用 ↑ 或 ↓ 键进行手动控制:先按住 ↑ 键再按住 + 键,执行器将快速开启;先按住 ↓ 键再按住 + 键,执行器将快速关闭。
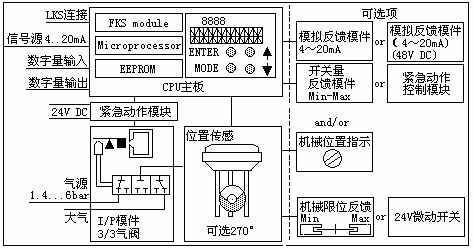
图 8 参数配置
(1)将阀门的正作用改为反作用:定位器初始设定适于正作用阀门,如实际驱动的阀门为反作用形式(即阀杆上行关闭阀门),则需确认 P2.3=Reverse。一般的阀门出厂之前已经修改此参数,无需用户再修改,但可以通过下述方法检查——定位器起始位置可以是运行模式中的任意方式。
(2)切换至配置功能菜单:同时按住 ↑ 和 ↓ 键,点击 ENTER 键,等待 3 秒钟(计数器从 3 倒计数至 0),松开 ↑ 和 ↓ 键,显示器显示"P1.0 ACTUATOR"。
(3)从配置功能菜单中选择第二组参数:同时按住 MODE 和 ENTER 两键,点击 ↑ 键,显示器显示"P2_ SETPOINT";松开 MODE 和 ENTER 两键,显示器显示"P2.0 MIN_RANGE"。
(4)从第二组配置参数中选择阀门作用方式 P2.3:按住 MODE 键,点击 ↑ 键 3 次,显示器显示"P2.3 ACTION",松开 MODE 键。
(5)更改阀门作用方式:点击 ↑ 键,选择"REVERSE"。
(6)切换至"P2.7 EXIT"存储并退出:按住 MODE 键,点击 ↑ 键多次直至显示器显示"P2.7 EXIT",松开 MODE 键,用 ↑ 或 ↓ 键选择 NV-SAVE,按住 ENTER 键直到计数器倒计数结束后松开。前面所进行的设定和自动调整中所测得的参数将存储在 EEPROM 中,定位器转换到先前所选择的运行模式。
改造后定位器故障率明显减少,风门挡板不会频繁失控,控制工况更加稳定;控制气源输出线性,消除了电气转换器拒动或误动的机会,保证了锅炉的燃烧工况,保障了机组的安全运行;降低了备品配件的更换几率,降低了维护费用。






