关键词:阀门电动执行机构;智能控制器;MC68HC908SR12
水、汽、油等流体与工业发展有着密切联系,而流体在工业上的应用离不开管网系统,有管网必然有阀门。随着工业自动化的发展,传统的手工机械调节方式在许多场合已不再适用。要实现管网系统的工业自动化管理,更是离不开电动阀门这个管网系统中的执行机构。在某些应用场合,对阀门的控制不仅仅是简单的开关控制,还涉及到开度控制以及流量等各种关系控制,这对阀门电动执行机构控制器的智能性提出了更高的要求。文中应用微处理器设计了一种阀门控制系统,实现了阀门执行机构控制的智能化。
阀门的控制量为阀门开度。在应用场合往往会根据实际需要将阀门开或关,或者开到一定程度,甚至动态地以某种规律开关。在传统的模拟控制方式中用时间、电流的大小来表示阀门的开启角度。由于影响时间、电流(电压)等参数的因素很多,因此显示的开启角度与阀门的实际位置不易达到同步,经常出现明显的误差。同时,简单的模拟量控制提供的信息极为有限,不利于系统的调试和检修。笔者设计的智能型控制系统采用数字化的方法来控制电动执行机构运行,其智能控制器系统构成如图 1 所示。
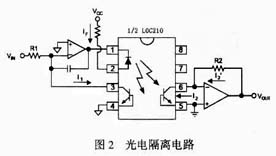
图 1 智能控制器系统构成
采用 MOTOROLA 公司单片微处理器和外围芯片组成智能化的位置控制单元,接收统一的标准直流信号(如 4~20mA 的电流信号),经信号处理及 A/D 转换送至微处理器;微处理机将处理后的数据送至显示单元显示调节结果,运算处理后产生的控制信号驱动交流电机。此外,系统带通讯功能,可以接收上位机的指令进行远程数字控制,同时也可以在智能控制器本地的人机界面上通过菜单和按钮实现现场手动控制。
主要功能描述:
智能控制器根据智能化、可靠性高、抗干扰能力强、成本低等原则,控制核心采用 8 位微处理器 MC68HC908SR12(SR12),电机控制的主电路采用电力电子技术实现。SR12 具有速度快、功能强和价格低等特点:其最高工作频率可达 8MHz,有 512 字节的片内 RAM、12K 字节的片内 FLASH 存储器,14 路 10 位 A/D,及 SCI、I2C、SPI 等通讯接口。
系统应用 SR12 内部的 A/D 进行阀门位置信号及输入控制信号的采集,利用 PWM 输出经过滤波后的位置信号,利用 I2C 总线与外部存储器 AT24C08 进行通讯存储设置值,利用 SCI 接口通过 MAX485 与上位机进行数据交换,充分利用了该芯片的内部资源,节约了成本。
利用 SR12 内部 A/D 转换,将输入的模拟信号和阀门位置反馈的模拟信号进行量化。采用 REF02 作为 A/D 的基准电压,其温度漂移系数为 3PPM/℃。
SR12 有 3 通道 8 位高速 PWM,每个通道有独立的计数器,可选择 PWM 输入时钟以产生各种 PWM 频率,并有自动相位控制。利用其中一路 PWM 作为模拟量输出信号,其余两路作为电机控制信号。同时选择 I/O 口 PTB6 作为继电器开关量输出的控制信号。
系统在工业现场使用时,涉及到各种仪表、传感器及执行机构,会由于各种原因引入信号干扰以及各种危险的强电压信号。为了保证系统的安全、保证检测的正确性和运行的可靠性,采用光耦 LOC210 对输入输出信号进行隔离,如图 2 所示。图 2 中,左侧有 CPU 系统的数字地,右侧有外部系统的地,同时外部系统的电源与内部系统的电源完全隔离。
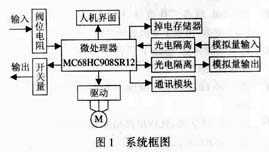
图 2 输入输出光电隔离
为了完成工业现场远程控制和组网的需要,系统支持 RS485 通讯方式,电平转换芯片采用 MAX485。实际工作时,可以与上位机进行远程通讯,进行运行方式设定并监控运行状态。
电机的驱动采用电力电子开关双向可控硅 BTA16。双向可控硅具有开关速度快、寿命长、无火花和拉弧现象等特点,保证执行机构在高温条件下的长期可靠运行,同时有助于对电机的保护。主电路与 CPU 之间采用光耦 MOC302X 驱动,如图 3 所示,图中 ZL 为电机负载。
在设计中,MOC3020 的二极管前向电流为 15mA,MOC3021 和 MOC3023 分别为 8mA 和 3mA,所以可以由 MC68HC908SR12 的 I/O 口采用灌电流方式直接驱动。在实际工作时 RC 吸收回路的实际参数需要根据电机参数(ZL)的不同确定。需要注意的是,MOC302X 的耐压是 400V,如果电机需要工作在 380V 下或者电机的反电势比较大时,要选用 MOC308X 系列。
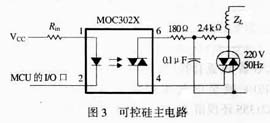
图 3 电机驱动主电路
控制器的软件主要是由主程序、人机界面处理程序及自动调试、故障处理、A/D 转换和数据处理、手动操作故障处理等子程序组成,主程序流程如图 4 所示。在执行过程中,判断各种故障状态,发现故障立即报警显示,同时输出一组继电器开关量信号给用户,并切断电机电源。
系统采用 4 个键复用的方法实现对系统的控制及参数设定。4 个键的定义分别为 F(Function)、U(Up)、D(Down)、S(Shift):F 为功能键,按此键进入设置菜单,多次按 F 键后可退出菜单;U、D 键分别代表增加和减小当前数值或进行参数选择,在手动操作中代表向上或向下指令;S 为切换键,可以改变当前输入焦点,配合 U、D 键可以很方便地实现任意数字的输入。
在电机控制算法上采用 PID 调节,避免了超调、振荡的发生,同时可选直接比例控制和比例+步进控制等控制方式,使系统能适用不同类型的电机。系统的软件设计使得可随时调整阀门两端位置,只要调整好限位开关后作一次自整定(F、S 键同时按下 10s)即可,极大地方便了用户。系统还提供 RS485 通讯协议,用户可以通过上位机编程控制阀门,使阀门联网通讯及计算机控制更加方便。
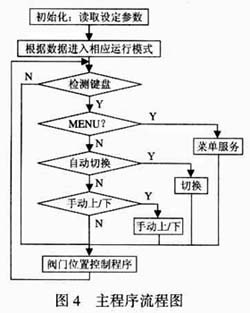
图 4 主程序流程
该系统的各个主要功能模块集中在单片微处理器中,降低了系统的成本,提高了可靠性,减小了体积,可直接安装于执行器内部而无需改动原机械机构,这不仅方便了现有执行机构的生产,也有利于原有旧设备的改造。同时,系统的硬件设计充分考虑了工业现场的环境情况,采取了完善的抗干扰措施和故障保护措施,使系统能适用于工业现场的环境。该系统已实际投产,目前在各种工业环境下运行良好。






