随着信息技术和自动化技术的发展,对电动执行机构精度与性能的要求不断提高,传统电子式电动执行机构难以满足:一是传动装置不可避免地存在摩擦和间隙,使执行机构表现出非线性特性,造成开度调节过程中的震荡和频繁动作;二是系统性能随运行方向、机械磨损和负载变化而改变,执行机构难以停在预定位置。解决之道是向数字化、智能化发展,并适应工业控制的网络化。目前国际主要仪表公司都已推出带 Profibus 现场总线接口的电动执行机构产品,国内厂家也在跟进。本文提出一种基于现场总线的智能电动执行器的结构原理、控制算法和软件设计。
一、系统构成
执行器由执行机构和调节机构组成。电动执行机构主要由控制器、伺服电机、位置检测装置和减速器 4 部分构成(图 1):控制器采集阀位给定信号(由上位调节装置经现场总线接口发送)和位置反馈信号,减速器输出的直线位移 x(或角位移 θ)经位置检测形成反馈信号 Uf 送回控制器;控制器输出经晶闸管继电型非线性环节控制电机运转,带动减速机构产生相应位移。
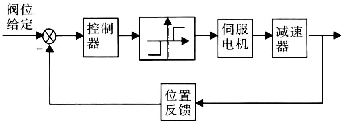
图1 电动执行机构组成
二、控制器硬件设计
控制器硬件由电动执行机构控制单元和 PROFIBUS-DP 总线从站接口单元构成(图 2),采用双 CPU 模块化设计:dsPIC30F6012A 作为控制单元中央处理器,AT89C55 作为总线接口单元中央处理器,两单元间通过串行通讯交换控制与运行状态数据。
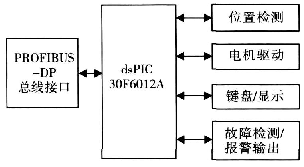
图2 控制器的硬件结构
1、电动执行机构控制单元:包括位置检测电路(导电塑料精密旋转电位器)、中央处理电路、电机驱动电路(固态继电器+正反互锁逻辑,完成正反转启停)、键盘显示电路(点阵液晶)以及报警输入/输出电路(光电隔离采集限位、过热等报警信号)。
2、PROFIBUS-DP 总线从站接口单元:采用智能化接口芯片 SPC3 实现从站通信功能,硬件结构见图 3。
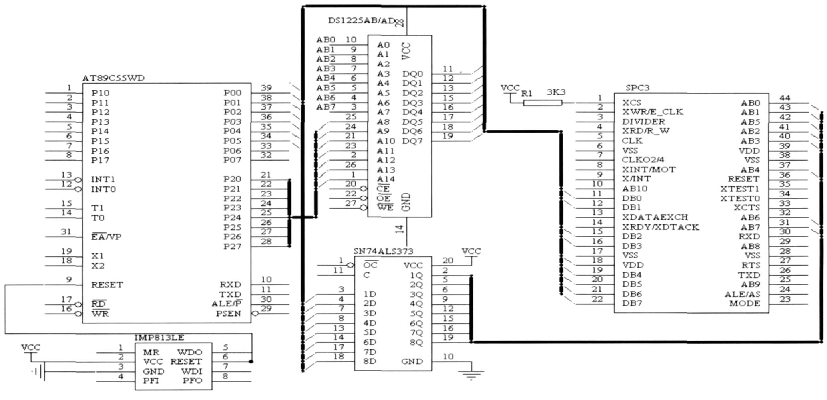
图3 PROFIBUS-DP 从站通信接口硬件结构
三、智能控制算法及软件设计
1、智能控制算法:为防止不灵敏区、间隙、摩擦等非线性因素造成开度调节震荡,普遍做法是引入带死区的继电环节,但仍难以保证高性能稳定控制。本文在此基础上复合模糊控制算法:以位置偏差 E 及偏差变化率 EC 为输入,按模糊专家规则确定控制器输出 H,输出电机启停信号。模糊集为{NL,NM,NS,ZO,PS,PM,PL}(负大~正大),各论域依据电机、减速器等配置参数按专家经验确定,规则表如表 1。
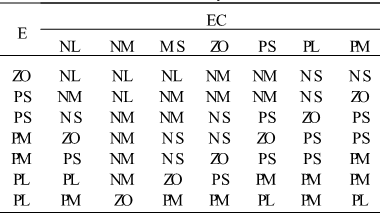
表1 模糊规则
2、软件设计:分控制单元软件(dsPIC30F C30 语言:初始化、数据采集、智能控制算法、电机驱动、键盘/显示、故障检测/报警输出、菜单功能、串行与定时中断子程序)和总线从站接口单元软件(C51:PROFIBUS-DP 从站功能子程序+串行通讯程序)两部分。主程序流程见图 4。
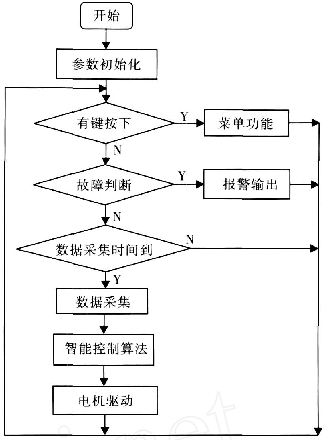
图4 主程序流程图
四、结论
采用高性能 16 位单片机设计基于现场总线的智能电动执行器,设计 PROFIBUS-DP 总线从站使执行器具备网络功能,并采用模糊控制算法改善控制品质。经 48h 样机带载连续运行测试,系统性能稳定,控制精度达 0.5%,适用于自动化生产工业现场环境。
我司供应带 Profibus/Modbus 等总线接口的各品牌智能电动执行机构,提供选型与系统集成支持,欢迎联系我们。






