图 1 甲过热器出口温度控制系统
根据现场实际情况,取消总风量作为前馈信号。过热汽温的给定值不是常数,其与机组负荷有关:图 1 中采用速度级压力作为机组负荷信号,通过函数发生器与运行人员的偏置量叠加形成过热汽温的给定值。由于定压运行和滑压运行时给定值与负荷的关系不同,所以系统中采用了两个函数发生器:CLB-FX1 用于定压方式,CLB-FX2 用于滑压方式。根据调试情况,与给定值相叠加的调速级压力已置零。
自动/手动控制选择逻辑如图 2:在未发生 MFT 或负荷<30%(37.5MW)时,如果甲乙侧过热汽温调节阀指令均大于 1%,联开过热器减温水电动门;在发生 MFT 或负荷<30%(37.5MW)时,如果执行器故障、调节故障、过热器出口温度信号坏、甲二级减温器后温度信号坏中任一条件发生时,过热器减温水强制切手动;甲乙过热器减温水阀指令均小于 0.5% 时,联关过热器减温水电动门。
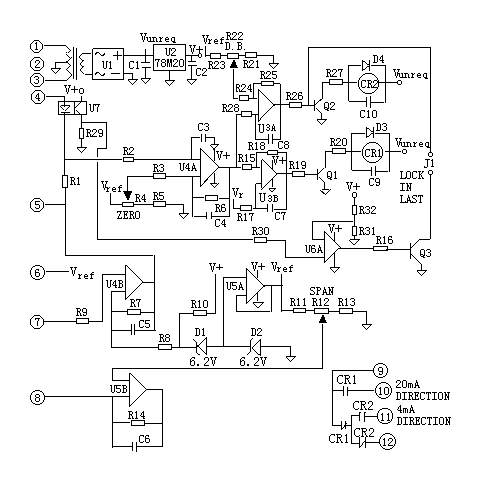
图 2 自动/手动控制与联锁逻辑
Limitorque 执行机构控制减温水阀的打开及关闭,并限制加在阀杆上的力矩及推力,从而使阀的所有操作部件受到保护,不至于发生过载、不正确的定位或阀门阻塞,其原理如图 3 所示。
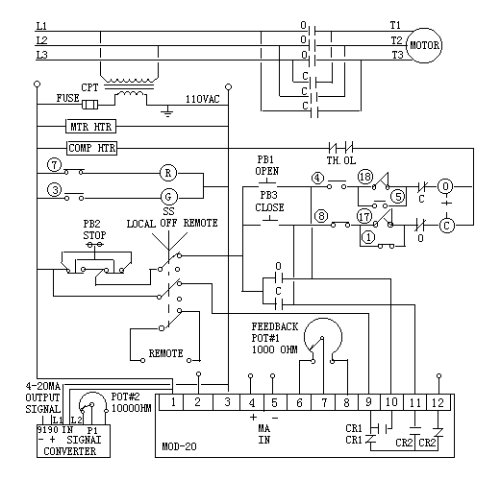
图 3 L-120 执行机构原理
当切换在就地方式 LOCAL 时,可通过执行机构面板上的 PB1 打开和 PB2 关闭按钮操作:当按下 PB1 或 PB2 后,相应的开线圈或关线圈带电,闭合主回路上的常开接点(O)或(C),执行机构带电,一般用在安装调试和事故状态下。当切换在遥控方式 REMOTE 时,通过伺放板上的 CR1 和 CR2 输出继电器,闭合控制回路上的常开接点(O)或(C),来进行开(O)或关(C)(由图 2 可知,控制回路上的 O、C 分别与 PB1 和 PB2 并联)。当切换在停止方式 OFF 或按下 PB2 停止按钮时,115V AC 操作电源被切断,执行机构只能通过就地手轮操作。行程开关 3、7 用于执行机构面板上状态指示灯红(R)、绿(G);行程开关 1、5、4、8 和力矩开关 17、18 用于全开、全关或中途限位;常闭接点(O)和(C)用于开关闭锁。
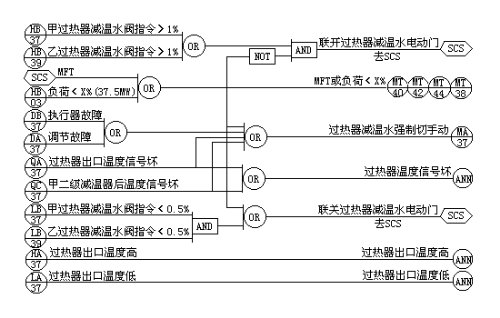
图 4 MOD-20 伺放原理
如上图 4 所示,经过变压整流滤波和稳压后得到的 V+ 作为运放的工作电源;端子 4、5 接入的 DCS 来的指令信号与端子 7、8 接入的反馈信号比较放大后,根据两个信号的大小决定 CR1 或 CR2 带电。伺放满度(SPAN)、零位(ZERO)和死区(D.B.)的调整分别经过电位器 R12、R4 和 R22 来进行。
执行机构安装就位后的调试方法:
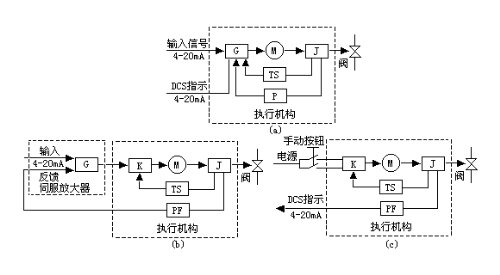
Bernard SD 执行机构分为调节型(a)、外加伺放型(b)和远控型(c):其调节型用于甲过热汽温、甲再热汽温和乙再热汽温;外加伺放(CR-2)型用于乙过热汽温;远控型用于一级减温,如图 5。
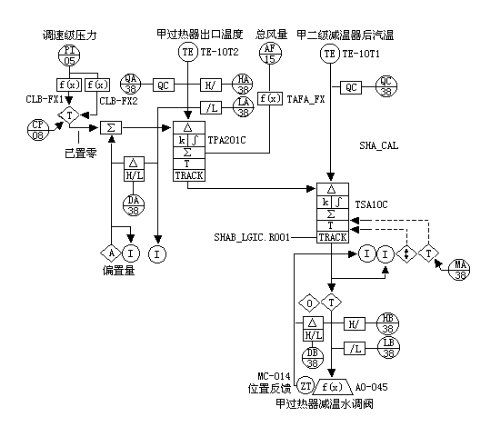
图 5 Bernard SD 型执行机构原理(G:伺服放大器 GAMX-2000;M:电动机;J:减速器;TS:力矩行程限制器;P:行程传感器(电位器);PF:位置发送器)
调节型执行机构电机、限位开关、伺放、位发各部分布置及接线原理如图 6。
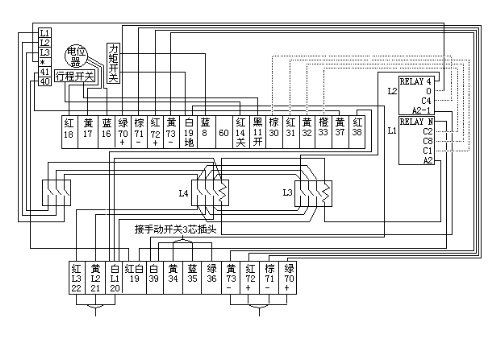
图 6 Bernard SD 调节型执行机构原理
与离合套筒的上驱动耳相连的斜齿轮驱动"齿轮限位开关",因此限位开关直接连接到执行机构的输出端,而且进行了正确设置后,不论在手动操作状态下还是在电动操作状态下均与阀位保持同步。蜗杆及蜗杆轴穿过两个转动的弹簧部件后进行支撑:执行机构产生力矩时,蜗杆沿轴向运动,压向一个弹簧组件。每个弹簧组件已预先进行了标定,因此一定程度的压缩表示一定的力矩输出;蜗杆的运动使力矩开关动作,切断马达的电源。力矩开关是可调的,并且可设置为在预先确定的力矩下动作。
相序检查:当凸轮顺时针旋转时,用螺丝刀压下"开向"开关,如果执行机构停止动作则旋转方向正确;如果不停止应立即断电,并将三相电源中任意两线调换后再次通电检查。如果凸轮逆时针旋转,则用螺丝刀压下"关向"开关,注意执行机构是否停止动作:如果停止则旋向正确;如果不停止则应断电并改变电源相序后再检查。
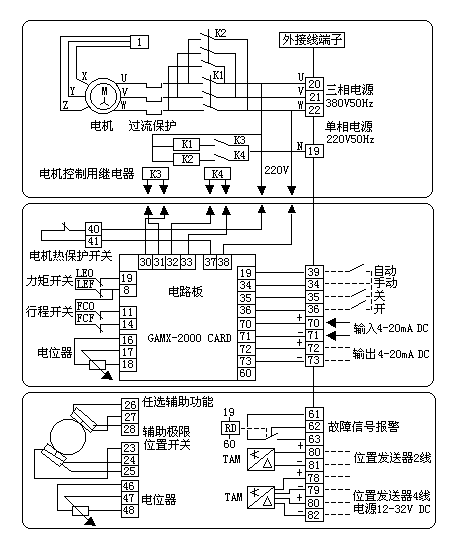
图 7 Bernard SD 执行机构接线原理
2.2.1 确定旋转方向:转动手轮至阀开中间的位置,自/手开关放在"手动"(MAN)位置上,将就地手动控制电位器 P1 预先旋到中间位置上(见 GAMX-D 电路板结构图)。通电后执行器转到 P1 预定的位置,接通电源执行器向一方向旋转,用螺丝刀压下该方向的限位开关,转动应停止;若不起作用立即切断电源,将三相相序改变重新再试一遍。当起作用后执行器停在中间位置,这时转动 P1 旋钮,执行器在受控状态 0°~90° 之间转动。
2.2.2 死区的调整:调整 P3(P3 为多圈电位器),逆时针方向转动 P3,死区将减小。
2.2.3 行程控制(终端位置)的调整:断开电源,打开行程控制箱盖可见电位器凸轮机构。凸轮盘内装 4 片不同颜色和编号的凸轮片,下面的兰色 4 和黑色 3 为控制起始和终点的两片凸轮。若调整阀关位置,用螺丝刀对准凸轮板面上的 4 号调整螺丝槽,向下推并朝关向转动凸轮片,直到凸轮凸起部分刚好压动关位置行程开关;用同样的方法调整 3 号凸轮,使之刚好压动开位置行程开关。调整完毕,将电位器支架上的三个螺钉紧固。
2.2.4 零位的调整(0%):将自/手开关置"手动"(MAN)位置,通电。转动 P1 电位器至 0% 位置的止端,使执行器朝"关"方向转动。如果在转至"关"向行程限位开关在到位之前就停止:松开代号 9 的三个紧固螺钉,缓慢转动电位器,则执行机构跟随转动,直到执行器带动的凸轮至"关"方向限位开关前停止、发光二极管 LED 刚好灭掉时停止,重新将支架上的三个螺钉紧固。假若执行机构向"关"方向转动在转至"关"位置时仍继续转动(即使"关"方向行程限位开关动作执行器不转动了,但红色发光二极管仍然亮),这种情况下将电位器朝另一个方向缓慢转动直到发光二极管刚好灭掉为止,重新将支架上的三个螺钉紧固。
2.2.5 满度位置调整(100%):将电位器 P1 转至 100% 位置的止端,执行机构朝"开"方向转动。如果执行器向"开"方向运行在未到位置行程开关之前就停止(发光二极管已灭掉),则可顺时针转动满度调整电位器 P2,直至执行器转动到"开"方向行程开关前停止即可;假若执行器向"开"方向转动在转至"开"位置时仍没有停止,此时可逆时针转动 P2 电位器,直到绿色发光二极管灭掉。上述调整完毕后,则可将自/手开关置于"自动"(AUTO)位置上:接入信号为 4mA 时执行机构转至 0% 位置;信号为 20mA 时执行机构转到 100% 位置;信号在 4~20mA 变化时执行机构则应按比例运行。只有在自动状态下才可精确定全关、全开位置。
2.2.6 检查过力矩保护功能:在执行机构作"开"或"关"运转时,人为地压动对应方向的力矩限位开关,这时红色发光二极管闪亮,过力矩保护电路应起作用、执行机构停止转动;只有在执行机构反向转动时或断电,保护电路自动解锁。
在把汽温控制系统执行机构由 L-120 改为 Bernard SD 之前,先看两型在同类应用(减温喷水调节)中的控制方式差异——这也是改造中控制回路需要重新设计的根本原因:
| 环节 | Limitorque L-120 | Bernard SD |
|---|---|---|
| 就地操作 | 执行机构面板按钮:PB1 开、PB2 关,线圈带电闭合主回路常开接点(O)/(C) | 自/手开关置“手动”(MAN),用就地手动控制电位器 P1 操作 |
| 远程操作 | 伺放板 CR1/CR2 输出继电器闭合控制回路常开接点(O)/(C),与 PB1/PB2 并联 | 伺服放大器 GAMX-2000(G)控制电动机运行 |
| 阀位反馈 | 1 千欧姆同轴电位器(阀门 50% 位置时输出约 500 欧姆) | 行程传感器 P(电位器)+位置发送器 PF |
| 行程/力矩保护 | 行程开关 1、5、4、8 用于全开/全关或中途限位;力矩开关 17、18 用于关死与卡死保护 | 齿轮限位开关直接连到输出端,正确设置后手/电动均与阀位同步;另有独立力矩行程限制器 TS |
| 死区与满度调整 | —(原文未载) | P3 多圈电位器调死区;P2 满度调整电位器配合 LED 调满度 |
| 状态指示 | 面板红(R)/绿(G)状态指示灯 | 红/绿发光二极管(LED) |
| 过力矩保护检查 | 力矩限位开关带刻度盘,按刻度调整(用于阀门关死/卡死,一般不作调整) | 人为压动对应方向力矩限位开关:红灯闪亮、执行器停止;反向转动或断电自动解锁 |
注:两型的额定力矩、输出转速等铭牌参数原文未载;Bernard SD 系列已停产,官方样本现已不易获得,选型请以随机手册为准。
使用过程中,发生伺放开或关向不触发,或小继电器触点电弧太大烧坏的现象,除用备品更换外,也可以尝试以下方法:若伺放功能坏,可把两个小黑插头(即接小继电器)断开,把伺放的两根开关线接至大接触器的线圈上口,原大接触器线圈所需 220V 断开(有源接点);若伺放输出为无源接点,则保留原大接触器线圈 220V 火线,伺放开关线接线圈下口即可,地线接至 19 端子。
需要 Limitorque(L-120/MX)或伯纳德(Bernard)执行机构的整机、备件或改造支持?欢迎提交询价。