为什么许多自动化过程对执行器都有调速的要求?在自动调节系统中,执行单元的工作质量至关重要。每套自调系统的对象特性时间常数、滞后时间、放大倍数都不同,因此作为执行单元的电动执行器也应有各种工作速度与之对应才是。系统要求:在偏差大时,阀动作快(伺服电机高速运转),动态响应好、调节作用强;在给定值附近小偏差时,要求执行器变化一定要缓慢(伺服电机低速运转),避免超调。目前的气动调节阀通过微分作用或阀门定位器作用很容易实现,但电动调节阀一旦选型确定,其工作速度、行程时间就相对固定,无法满足系统要求,结果只有通过频繁的启动、停止来满足给定值附近的微调作用,其结果是造成了系统的振荡和电机烧毁事故。采用了变频式电动调节阀就会很方便地解决这个问题。
偏差大时可通过微分作用使变频器输出频率高,阀电机运转速度快(可以是目前阀电机工作速度 1.5~2 倍),动态响应极好。随着偏差减少,变频器输出频率会明显下降,阀电机工作速度降低(可以是目前阀电机工作速度 0.2~0.5 倍),阀会一点点开启或关闭,大大提高了微调作用能力,解决了阀在给定值附近频敏起动情形,明显减少超调,提高调节系统质量。变速运行方案是利用标准信号去控制变频器的输出,达到变频电动调节阀变速运行的目的。变频器都有电流输入(4~20mA)频率设定接口,只要把 4~20mA 信号送入频率设定接口、改变输入信号值,就可达到变频无级调速运行的目的。这种具有变频性能的电动执行器、电动调节阀其特性已不是位式开关积分特性,而是具有动态无级变速变积分特性,开环特性要比气动调节阀动态性能要好,使调节质量大幅提高。
电动执行器要实现高质量和高精度的控制,首先对控制信号微小变化反应灵敏;实现动态响应好,执行机构运行速度必须和控制信号幅度成比例;要克服系统静差,执行机构只有以低速运行通过极强的微调作用才能修正给定值微小偏差。显然,不具有变速功能的电动执行器是难以满足上述要求的。
智能型变频电动执行器是利用数字化变频、单片机技术改造目前现有的电动执行器,使之具有智能化、变速运行、动态响应好、调节定位精度高、稳定性好、故障率低、寿命长及应用场合更加广泛的特点。智能型变频电动执行器与各种阀体配合可以构成各类智能型变频电动调节阀。这类电动调节阀在调节过程中阀芯的运行速度是变化的:在输入信号和阀位反馈信号偏差较大时比普通电动调节阀快,加速调节作用;但随着偏差减小,阀电机速度会变慢,阀芯的运动速度也会随之下降;越接近平衡点阀电机速度会越慢,在平衡点附近阀门会一点点打开或关闭,具有极强的微调作用,其结果是大大提高了阀门的控制精度。
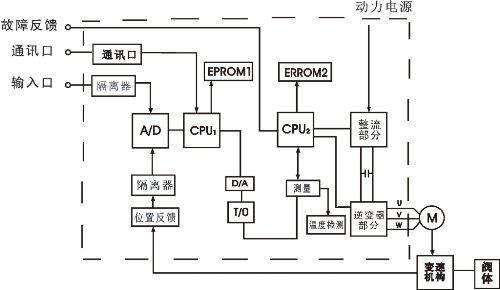
图所示为智能型电子式变频电动调节阀的工作原理图。它是由电动执行器、阀体和控制部分构成,控制部分又分主回路电机控制部分和二次回路性能参数控制部分。整体化设计使调节、运算、伺服、变频为一体,结构简单,性能可靠。
其简单工作过程是:输入信号为 4~20mA(1~5V)(或数字通讯信号)、位置反馈为 1~5V 信号,进入智能控制器 A/D 转换电路;CPU 根据外部设定各种参数值,经比较、运算,输出一个和偏差方向一致的开关信号和与偏差大小成比例的模拟信号,控制变频器工作频率,调节伺服电机运行速度和运行方向,从而达到连续调节阀位开度、实现自动调节的目的。变频器对于伺服电机过载、短路、断相均可进行保护并输出相应报警信号。RS485 通讯口是智能型电子式变频电动调节阀与外部按照通讯协议进行联系的标准口。
智能型电子式变频调节阀通过性能参数设定来满足各种使用场合要求:性能参数通过设定器设置到程序内,CPU 工作按照预定程序指挥阀工作;EEPROM 存储各种设定参数信息,看门狗是为保证程序可靠工作而定。
开环特性:智能型电子式变频调节阀的开环特性如下图所示:输入特性为阶跃信号。
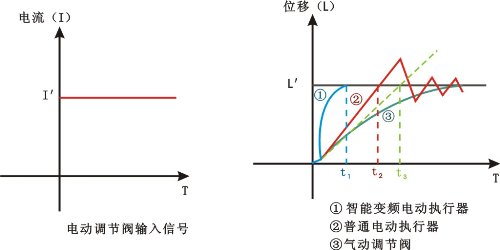
智能型变频调节阀开环特性曲线
由图看出,曲线①(智能型电子式变频调节阀)动作开始有一缓慢过程,这是软启动过程,为降低起动电流而设;然后以高速向 L' 靠近,这时曲线①斜率要比曲线②和曲线③大得多;随着向 L' 靠近曲线①斜率开始变小、速度下降,越接近 L' 速度越慢;进入不灵敏区后,电制动使阀停在 L' 处。通过和电动调节阀、气动调节阀对比,智能型电子式变频调节阀的开环特性明显好于电动调节阀和气动调节阀的开环特性。
与电动/气动调节阀的特性对比






